瑞莎Dragon Q6A实战:把Rush Mog改造成端侧AI智能麦克纳姆轮机器人;平台:高通跃龙 QCS6490
本文介绍将 Rush Mog 麦克纳姆轮机器人升级为 RushMog-Q6A,搭载高通 QCS6490 作为端侧 AI 核心,采用分层架构实现视觉识别、任务规划与运动执行闭环,打造可自主完成抓取任务的 AI 移动操作机器人。
Qualcomm 开发者分享 端侧 AI Dragon Q6A时间:2026-10-21 10:31:56
基于犀牛派A1的NPU推理项目搭建记录;平台:高通跃龙 QCS6490
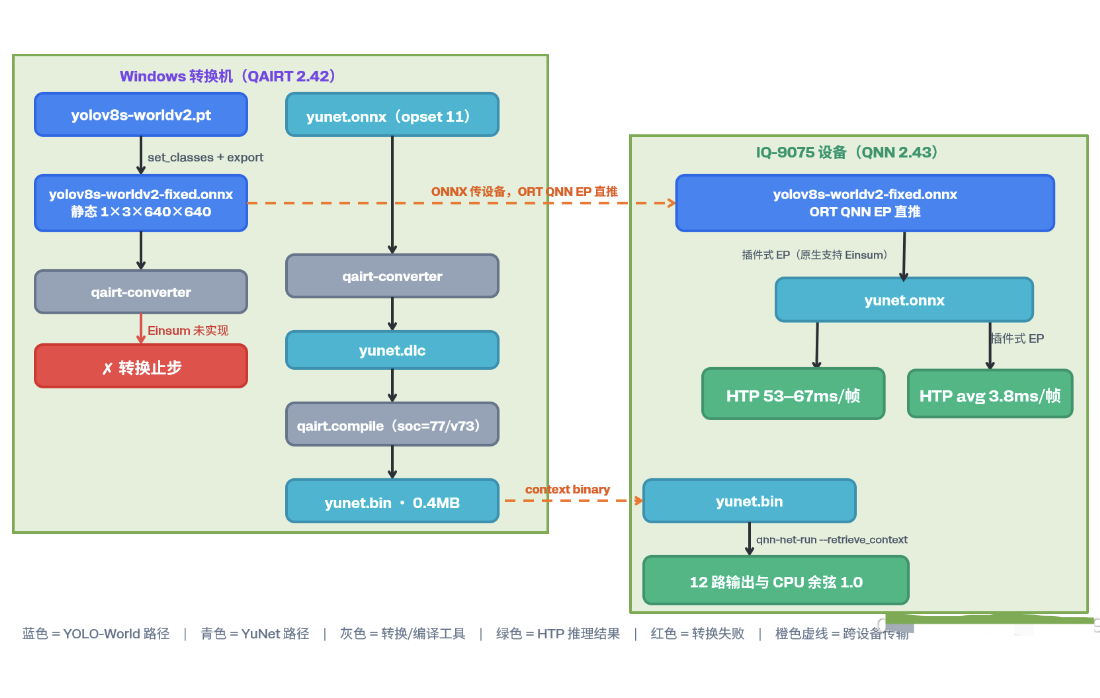
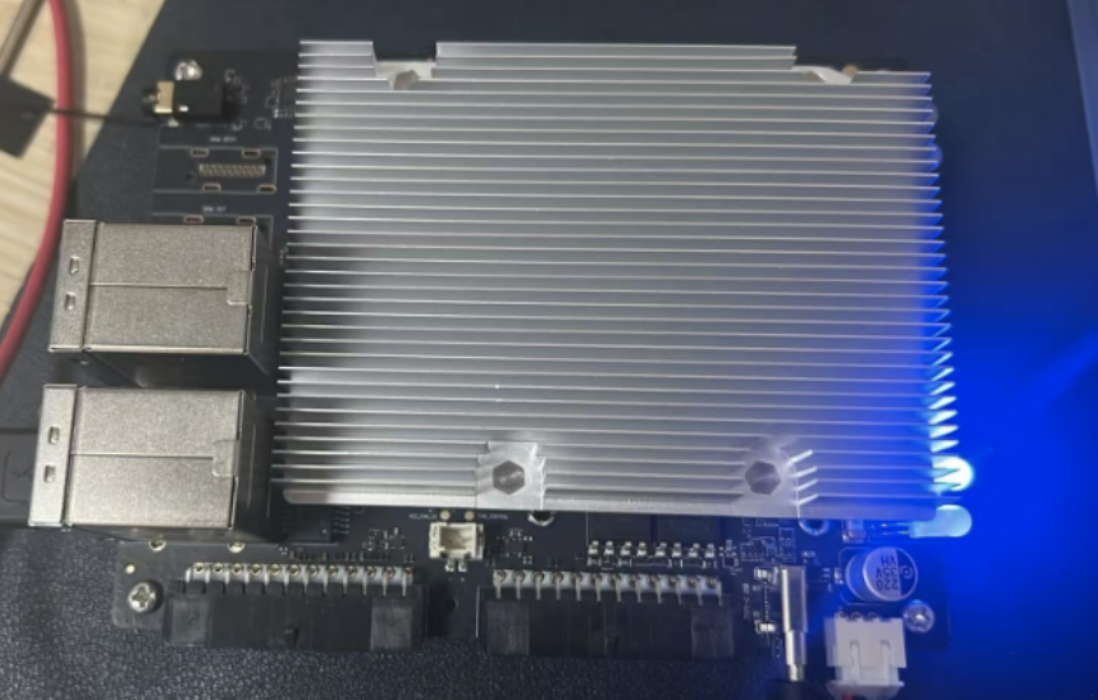
本文记录犀牛派 A1(QCS6490)YOLOv26 NPU 推理项目,借助 AidLite+QNN236 调用 DSP 加速;剥离模型 NMS 算子,搭建三线程流水线,实现浏览器 MJPEG 视频流;需 PC 端转换 ctx.bin 模型,已验证通路,罗列踩坑点与优化方向。
Qualcomm 开发者分享 犀牛派 A1 NPU QCS6490时间:2026-10-20 10:30:21
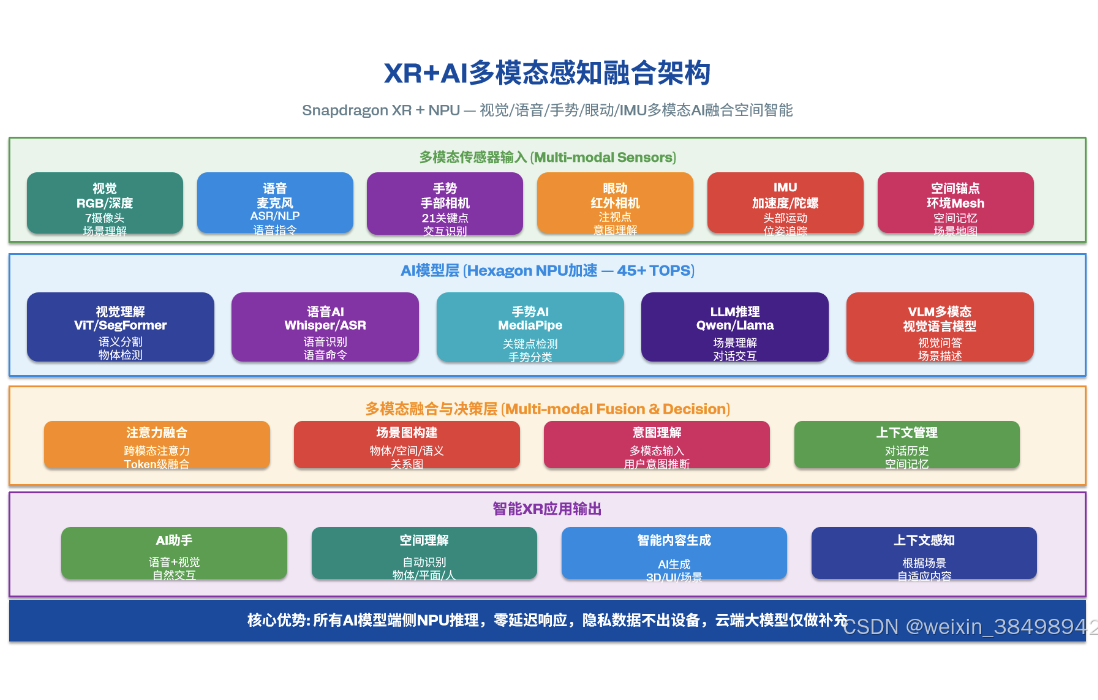
第二代骁龙XR2+平台的XR应用开发实战(8): 端侧AI大模型赋能XR空间智能
本文基于第二代骁龙 XR2 + 平台,详解端侧 AI 大模型在 XR 中的融合架构与部署实践,涵盖轻量化多模态模型选型、Hexagon NPU 部署方案及典型场景,突出零延迟、隐私安全、离线可用等端侧 AI 核心优势。
Qualcomm 人工智能 xr XR2+ Gen2时间:2026-10-19 09:36:41
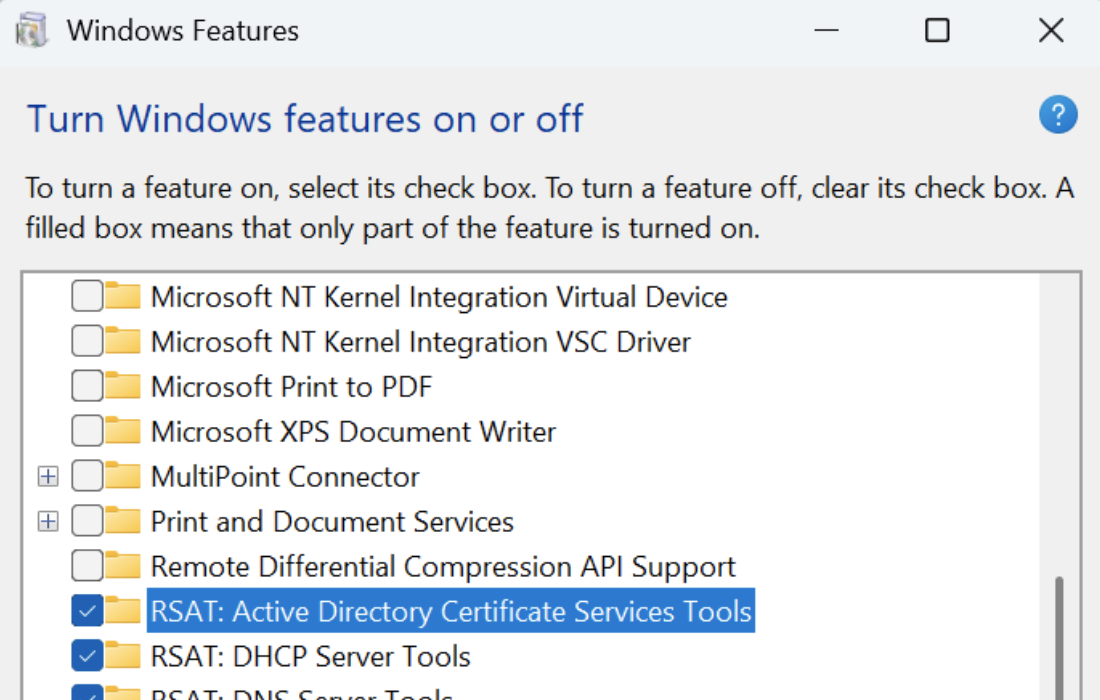
Windows on Snapdragon白皮书系列(1):如何在Windows on Snapdragon设备上安装 RSAT
本文介绍 Windows on Snapdragon 设备三种 RSAT 安装方法,覆盖 AD、DNS 等管理组件,说明控制面板、设置、PowerShell 安装步骤与验证方式,并针对 MCM 环境的安装故障,提供组策略、配置及日志排查方案。
Qualcomm 骁龙 X 系列平台 AI PC WoS时间:2026-10-15 10:38:16
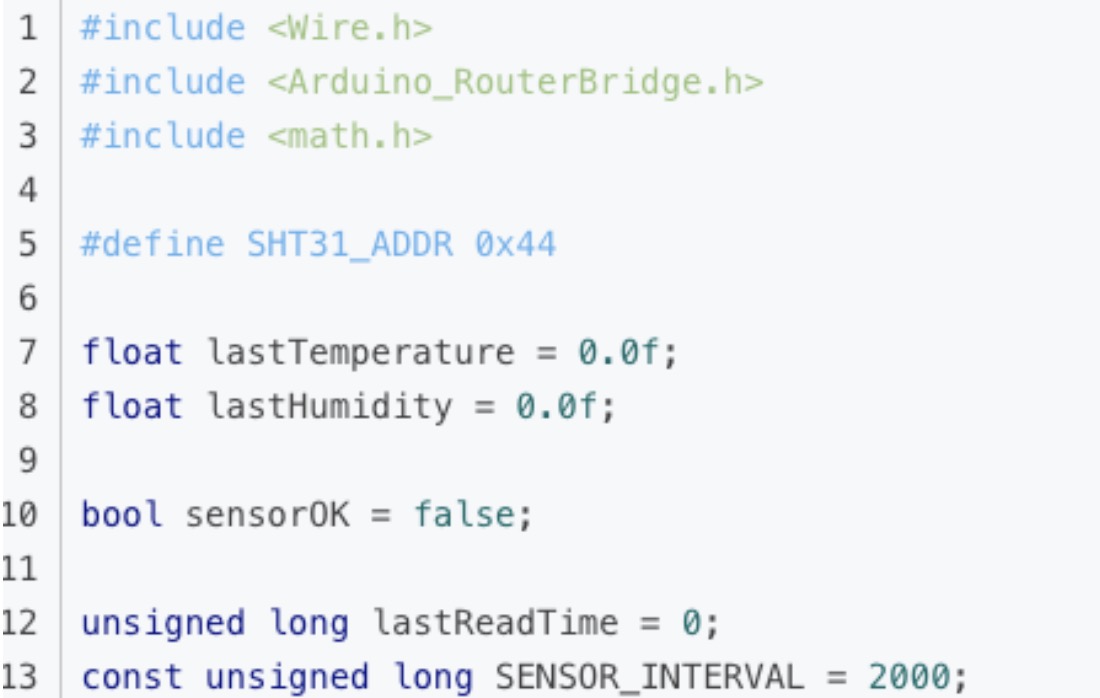
Arduino UNO Q 实战:温湿度检测 + 自动穿衣提醒 Demo
基于 Arduino UNO Q,SHT31 由 STM32 采集温湿度,经 Bridge RPC 传给高通 Linux。Python 按温湿度规则生成穿衣提醒,硬件感知与业务决策分离,还可扩展 AI、天气等功能。
Qualcomm 开发者分享 Arduino UNO Q时间:2026-10-14 09:37:41
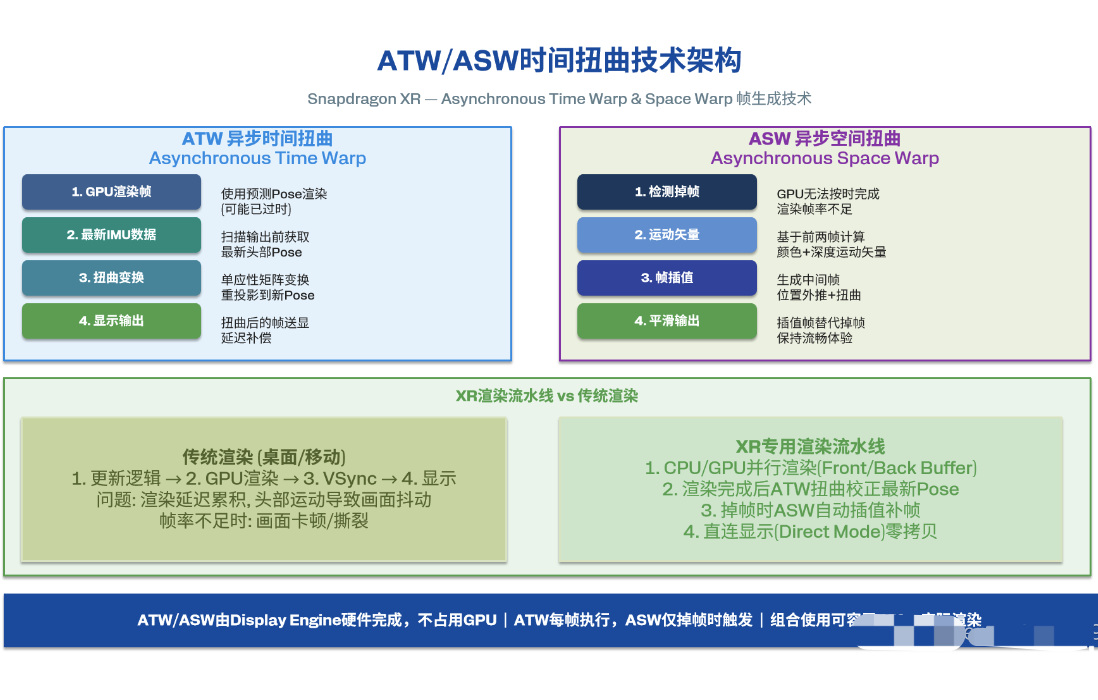
第二代骁龙XR2+平台的XR应用开发实战(6): 渲染优化与Motion-to-Photon低延迟技术
XR 渲染优化核心目标为稳定 90fps、MTP 小于 20ms,可借助 ATW/ASW、单通道实例化、注视点渲染、帧时序监控及场景、Shader 优化手段实现。下文将讲解 OpenXR 标准开发与引擎集成。
Qualcomm xr java XR2+ Gen2时间:2026-10-14 09:30:31
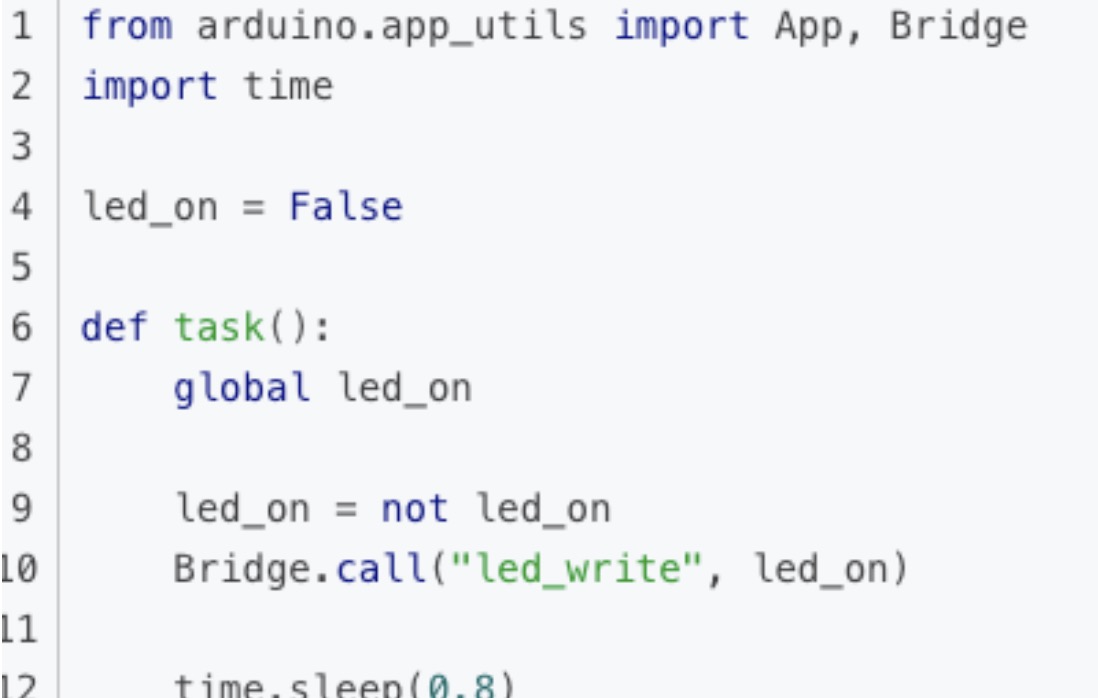
Arduino UNO Q 双脑开发初体验:用 Qualcomm Linux 控制 STM32 实时硬件
Arduino UNOQ 采用双脑架构:高通 QRB2210 运行 Linux,处理 AI、网络;STM32U585 负责实时硬件控制,二者通过 Bridge‑RPC 通信。借助 App Lab 可协同开发,适合机器人、边缘 AI 项目。
Qualcomm 开发者分享 Arduino UNO Q时间:2026-10-14 09:25:42
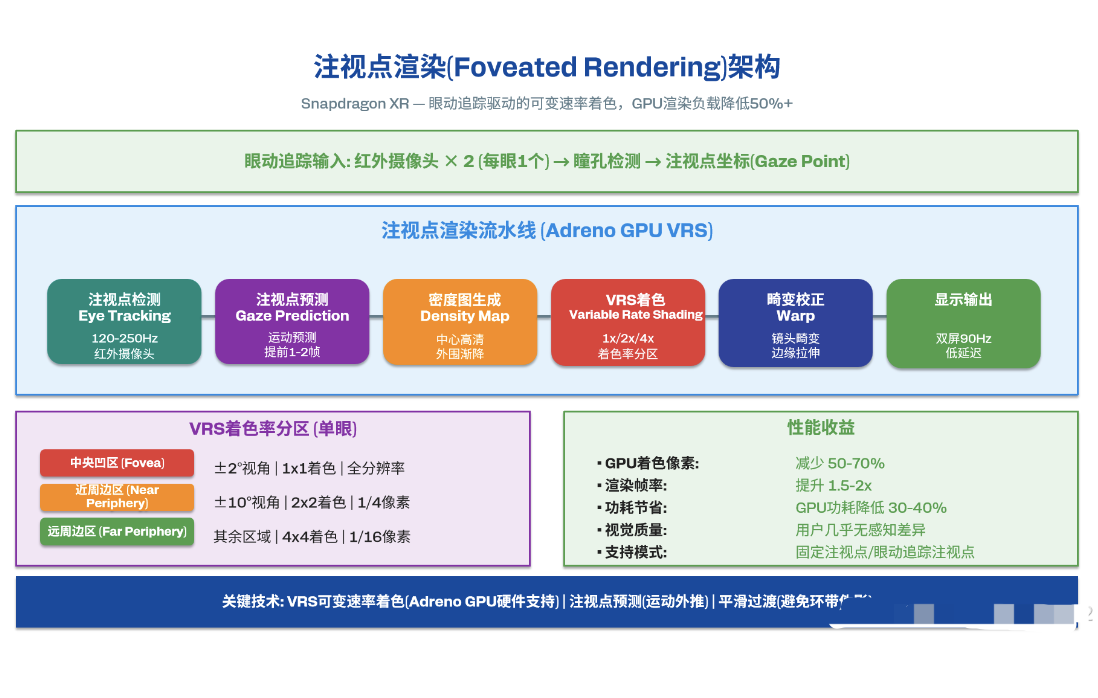
第二代骁龙XR2+平台的XR应用开发实战(5): 手势识别与眼动追踪交互开发
手势与眼动追踪是 XR 自然交互核心,涵盖 21 点手部追踪、射线交互、注视点渲染降负载、眼动确认及多模态融合。下篇将详解 XR 渲染优化中的 Motion-to-Photon 延迟与 ATW/ASW 技术。
Qualcomm xr 交互 XR2+时间:2026-10-13 09:38:16
Qualcomm 开发者专区是 Qualcomm 联合CSDN 共同打造的面向中国开发者的技术专区。致力于通过提供全球最新资讯和最多元的技术资源及支持,为开发者们打造全面一流的开发环境。本专区将以嵌入式、物联网、游戏开发、Qualcomm® 骁龙™处理器的软件优化等技术为核心,打造全面的开发者技术服务社区,为下一代高性能体验和设计带来更多的想法和灵感。
加入 Qualcomm 开发者专区
申请成为“Qualcomm荣誉技术大使”
“Qualcomm荣誉技术大使”是Qualcomm开发者社区对开发者用户技术能力与影响力的认证体现,该荣誉代表Qualcomm社区对用户贡献的认可与肯定。
立即申请
高通技术公司推出头戴式AR开发套件骁龙Spaces™ XR开发者平台,助力打造无缝融合现实世界和数字世界边界的沉浸式体验。
为开发者提供实现创意的工具,并将变革头戴式AR的可能性,现已面市!
Qualcomm 活动 更多
9月12日
线下